|
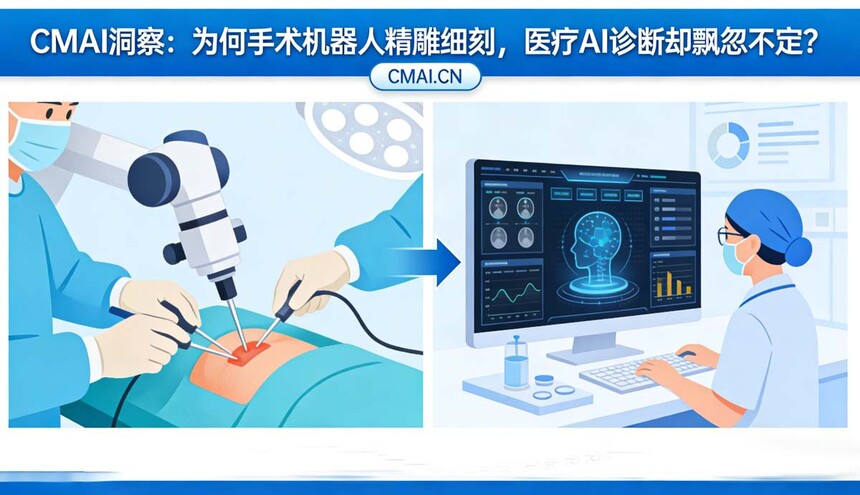
CMAI洞察:为何手术机器人“精雕细刻”,医疗AI诊断却“飘忽不定”?时间:2026-03-19 在CMAI北斗七星生态体系中,巨门星——Chinese Medical AI(中国医疗AI)——承载着“生命健康守护者”的使命。然而,守护的路上始终横亘着一个令人困惑的悖论:同样是人工智能赋能医疗,为何手术机器人能够实现0.01毫米级的“精雕细刻”,而AI辅助诊断却时常“飘忽不定”,甚至闹出“把咳嗽拖成肺结核”的乌龙? 这一问,触及了医疗AI深层的技术哲学命题。今天,我们试图拆解这背后的底层逻辑。
一、精准之锚:手术机器人为何能“精雕细刻”手术机器人的精准,源于其工作的“物理世界”本质。 机械结构的物理约束。 远程运动中心(Remote Center of Motion,RCM)技术是手术机器人的“隐形轴心”。它就像钟表的齿轮轴心,所有动作都围绕一个固定的远程点展开——这个点可以是微创手术的切口位置,也可以是人体关节的旋转中心。据科普中国报道,传统机械臂操作时,末端器械可能像“醉汉走路”般偏离目标,而RCM技术通过两种路径实现精准控制:设计型策略用机械结构“物理锁定”运动轨迹,如达芬奇手术系统的并联RCM机构,通过对称连杆将误差控制在0.1毫米内;控制型策略用算法实时校准,让6自由度机械臂在手术中自动维持RCM约束。 闭环反馈的实时校正。 手术机器人拥有“视觉-力觉-触觉”的多模态感知闭环。在脑血管支架释放场景中,系统通过视觉传感器定位血管中心线,力传感器监测导丝与血管壁的接触压力。当压力超过安全阈值时,控制算法立即调整夹爪开合角度,将导丝偏移量从0.2毫米压缩至0.03毫米。这种“视觉定位-力觉反馈-动态修正”的闭环控制,使支架释放成功率从72%提升至96%。 更令人惊叹的是,我国学者开发的柔性铰链RCM结构,利用材料弹性形变实现无摩擦运动,精度已提升至0.01毫米级,足以完成视网膜血管搭桥这样的超精细手术。而据美国国立卫生研究院2025年发表的研究,基于机载视觉反馈的微型机器人,更实现了7.5微米的运动精度,能够补偿微创手术中预期的外力干扰。 物理世界的可计算性。 手术机器人的成功,本质上是因为它工作在“可计算的物理世界”——机械臂的运动轨迹可以用牛顿力学精确描述,夹爪的夹持力可以通过传感器实时监测,手术器械的位置可以通过视觉系统持续追踪。在这个世界里,输入与输出之间存在确定的映射关系,误差可以被量化、被校正、被逼近于零。 二、偏差之源:医疗AI诊断为何“飘忽不定”与手术机器人不同,医疗AI诊断面对的是“符号世界”的复杂性。 数据的“捷径学习”陷阱。 梅奥诊所2023年的一项研究揭示了一个令人警醒的现象:AI模型存在“捷径学习”倾向——它们会利用图像中的虚假特征进行预测,而非识别真正的病理。例如,在ICU胸部X光片上,AI可能将胸腔引流管、便携式X光机标记等设备相关特征,误认为是疾病的表征。更值得警惕的是,AI具有惊人的能力检测出患者的年龄、性别、种族等受保护属性,而在疾病诊断中对这些历史上医疗服务不足的群体表现出偏见。即使受保护属性未明确输入模型,AI仍可能从相关性中采取“捷径预测”,进而产生对特定亚群有偏倚的结果。 临床信息的“断层”困境。 AI问诊再智能,也做不到医生的“望触叩听”。《健康时报》2025年9月报道,长沙市中心医院中医肺病科主任裴异指出,AI问诊存在三大“硬伤”:AI“看不见也摸不着”,无法观察患者的面色、精神状态,无法触摸皮肤温湿度,无法用听诊器听呼吸音;AI缺乏病情整体判断能力,无法主动追问“是否接触过结核患者”“近期有无乏力、午后低热”;AI不承担医疗责任,无法开具处方。廖女士的案例正是这些硬伤的写照——她因持续咳嗽八个月,多次通过手机AI问诊平台自我诊断,并依其推荐网购药物治疗,陷入“服药缓解、停药复发”的恶性循环,最终被诊断为继发性肺结核。 诊断准确率的“天花板”。 日本一项2025年发布的系统性回顾和荟萃分析显示,生成式AI模型的平均诊断准确率仅为52.1%,与非专家医生相当。这意味着,AI的诊断建议有一半的概率可能是错的。解放军总医院专家薛万国在2025年的一次演讲中提出了一个“悖论”:如果大模型说的和医生想的都一样,那它的指导价值在哪里?可如果大模型说的和医生想的不一样,那医生又该怎么办,信还是不信? 数据质量的先天不足。 《英国医学杂志》2025年的一篇评论指出,医疗AI面临多维挑战:医学研究在全球、区域、国家和种族层面缺乏代表性,高质量、标准化、大规模、多样化的数据集难以获取。即使是复杂疾病模型,其泛化能力也不足。受数据质量和算法偏差影响,AI模型的临床通用性受到限制,这可能加剧医疗系统的脆弱性和不平等。 三、差异的本质:物理世界 vs. 符号世界手术机器人与AI诊断的差异,本质上是物理世界与符号世界的认知鸿沟。 手术机器人面对的是连续、可测、可控的物理空间。机械臂的运动受物理定律约束,误差可以被传感器捕捉,校正可以通过算法实现。在这个世界里,“精准”是一个可以无限逼近的目标。 而AI诊断面对的是离散、模糊、情境化的符号空间。患者的症状描述充满主观性,“胸闷”与“胸痛”可能被混淆;病历记录存在信息缺失,既往病史、过敏史、心理状态等关键信息往往未被纳入;疾病的临床表现千变万化,同一个病在不同患者身上可能有截然不同的症状组合。 更重要的是,AI诊断缺乏对“情境”的理解。正如2025年《血液学诊断中人工智能的前景与挑战》研究所指出的,AI模型输出可能存在偏差、缺乏可解释性,或在泛化时失败。AI可以识别出细胞形态异常,却理解不了为什么这个异常不代表疾病——或许只是样本制备的人工制品,或许是与患者年龄匹配的生理性改变。这种理解力的缺失,正是AI诊断“飘忽不定”的根源。 四、融合之道:当物理精度遇见符号智慧那么,是否存在一条路径,让AI诊断逐渐逼近手术机器人的精准? 因果推理的引入。 让AI从“相关性学习”走向“因果推理”,是突破表象逻辑困境的关键。梅奥诊所的研究建议,需要理解、检测和缓解“捷径学习”带来的偏差,这需要多元研究团队审视整个AI开发流程。 多模态融合的深化。 让AI拥有更完整的“感知维度”。当AI能够同时“看见”影像的形态、“听见”病历的叙述、“感受”时序的变化,它所构建的就不再是单一维度的“信号”,而是多维立体的“图景”。血液学领域的研究正在探索将细胞形态学、流式细胞术、核型分析和基因组特征整合的多模态AI。 人机协同的渐进式训练。 让AI成为“学习助手”而非“决策者”。在诊断过程中,AI先给出初步判断和建议,由医生进行修正和反馈,每一次人机交互都成为模型迭代的训练数据。经过数千例协同诊断,AI开始逐渐理解医生决策背后的“潜台词”:为什么在某种情境下选择保守,为什么在另一种情境下果断干预。 AI素养的普及。 要有效解读AI输出,医生需要接受必要的培训。否则,即使是解释得很好的模型输出,也可能导致误解。医学院校应将AI素养纳入现有课程,在相关教育模块中讲解AI应用及其局限性。 五、CMAI语:从“机械臂的精细”到“诊断脑的清明”手术机器人的“精雕细刻”,让我们看到了AI在物理世界的无限可能;AI诊断的“飘忽不定”,则让我们清醒认识到符号世界的认知鸿沟。 这种差异不是技术的失败,而是技术的分野。手术机器人的成功,源于物理世界的可计算性;AI诊断的挑战,源于符号世界的复杂性。两者不是孰优孰劣的关系,而是CMAI北斗七星生态中不同星辰的独特光芒——贪狼星以制造之精准赋能手术机器人,巨门星以理解之深邃探索诊断AI。 从达芬奇机器人的0.1毫米精度,到视网膜手术的0.01毫米突破;从AI问诊的52.1%准确率,到多模态融合的持续探索——中国医疗AI正沿着两条路径并行前进。我们期待,在未来的岁月里,手术机器人的“机械臂”越来越巧,诊断AI的“思考脑”越来越清,共同守护每一个生命的健康。 七星光耀,缺一不可。巨门星辉,照亮人间。
本文核心参考资料: [1] 科普中国. 从手术刀到康复支架:远程运动中心技术如何让机器人“读懂”人体运动?2025-11-16(关于RCM技术原理与精度数据) [2] 梅奥诊所. “捷径”导致放射学人工智能出现偏差. 2023-09(关于AI“捷径学习”陷阱的研究) [3] 健康时报. “身体不舒服先问AI”?医生拆解AI问诊三大硬伤. 2025-09-25(关于AI问诊临床局限的案例) [4] 英国医学杂志. 医疗人工智能:多维挑战. 2025-05-21(关于医疗AI数据质量与公平性问题的分析) [5] 美国国立卫生研究院. 基于机载视觉微伺服的手术机器人工具. 2025-05-29(关于7.5微米精度微型机器人的研究) [6] 威利在线图书馆. 血液学诊断中人工智能的前景与挑战. 2025-07-27(关于AI诊断可解释性与泛化能力的分析) (注:本文引用的研究数据均来自以上公开可查的权威来源,特此说明。) |